Hayek et SwarmOS : ce que la connaissance décentralisée dit du pari de Palladyne AI sur les essaims de drones
Le 9 octobre 2026, Palladyne AI a dévoilé SwarmOS, logiciel qui confie la décision à chaque drone plutôt qu'à un système central, testé à l'exercice Project Convergence Capstone 6 de l'armée américaine. La théorie de la connaissance décentralisée de Friedrich Hayek (1945) éclaire pourquoi ce pari architectural est rationnel — et ce qu'il coûte en traçabilité.
Le 9 octobre 2026, l'entreprise américaine Palladyne AI a présenté SwarmOS, un logiciel d'« intelligence collaborative incarnée décentralisée » (DECA, Decentralized Embodied Collaborative Intelligence) qui fait de chaque drone un nœud de décision autonome plutôt qu'un simple exécutant relié à un centre de commandement. Selon son PDG Ben Wolff, la technologie a été testée lors de l'exercice Project Convergence Capstone 6 (PC-C6) de l'armée américaine, où des drones de fabricants différents, équipés de capteurs hétérogènes, ont partagé des informations filtrées au sein d'un même essaim, mis en réseau par un maillage radio (mesh network) sans point de contrôle unique.
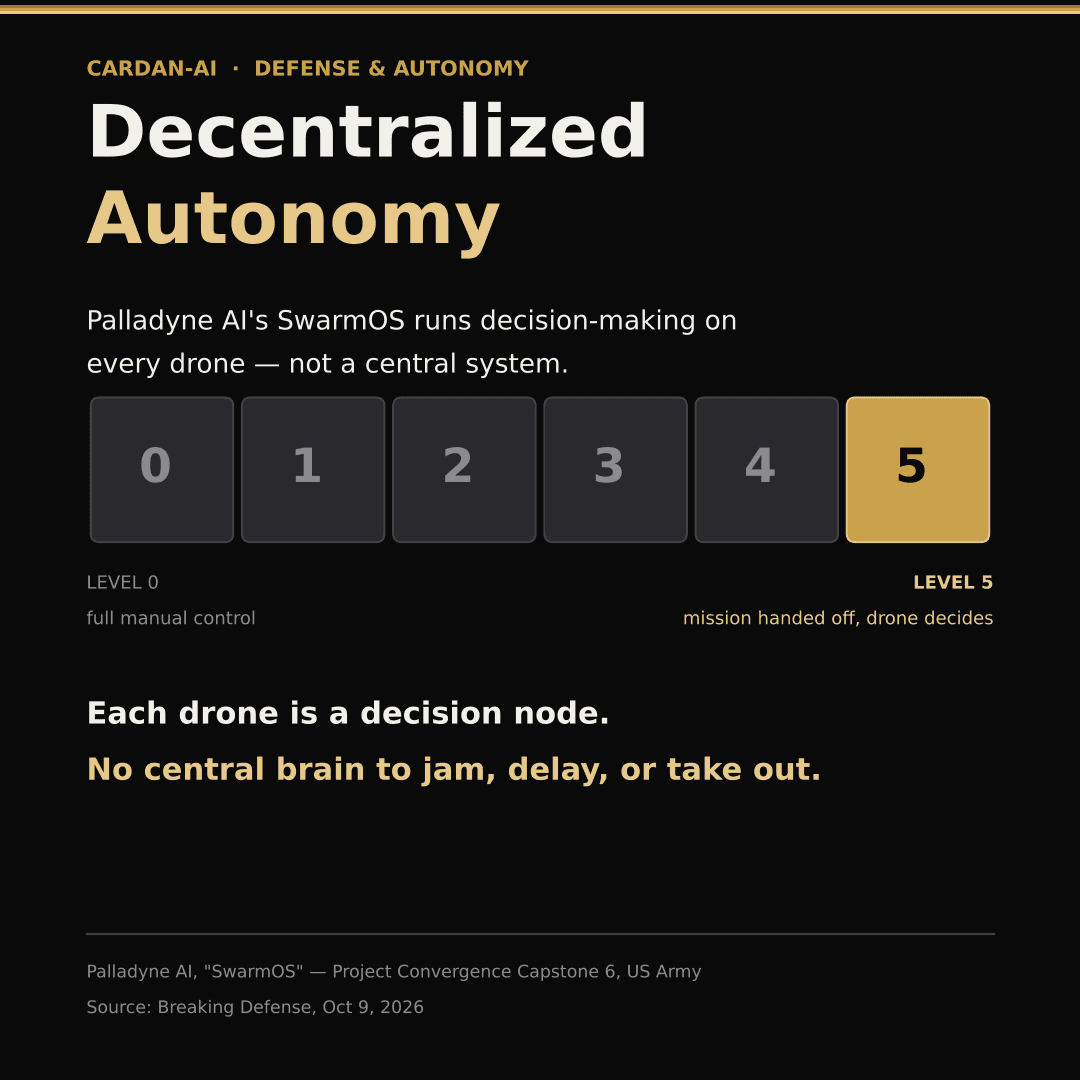
SwarmOS exécute ses algorithmes localement sur chaque appareil — ce que Palladyne baptise « Oracle-Class Wolf Pack Swarming », des algorithmes prédictifs estimant le comportement des unités amies et adverses — et positionne sa technologie sur une grille de cinq niveaux d'autonomie (0 à 5), calquée sur l'échelle des véhicules autonomes : du contrôle manuel intégral (niveau 0) à l'exécution autonome d'une mission de haut niveau confiée par un opérateur (niveau 5). Wolff insiste : le simple suivi de points de passage préprogrammés ne constitue pas, selon lui, une autonomie réelle, qu'il définit comme la capacité de la machine à prendre des décisions en temps réel. Il maintient toutefois que la décision d'engager ou d'interrompre une frappe cinétique doit rester humaine à chaque niveau de l'échelle.
C'est l'économiste Friedrich Hayek qui offre la grille de lecture la plus directe de ce choix architectural. Dans « The Use of Knowledge in Society » (American Economic Review, 1945), Hayek distingue la connaissance scientifique généralisable — celle qu'un expert central peut raisonnablement détenir — de la connaissance des circonstances particulières de temps et de lieu, par nature dispersée entre une multitude d'agents locaux et souvent tacite, difficile à formaliser et à transmettre. Sa thèse centrale : aucun planificateur, aussi bien informé soit-il, ne peut recentraliser cette seconde catégorie de connaissance sans perte d'information ni délai — et c'est précisément pour cette raison que les systèmes de prix, dans une économie de marché, l'emportent sur la planification centrale pour coordonner l'action de millions d'agents dispersés.
Appliquée au champ de bataille, l'intuition se transpose presque terme à terme. L'information dont dispose un drone au contact — position précise d'une menace, état du terrain, défaillance d'un capteur voisin, fenêtre de tir qui se referme en quelques secondes — est une connaissance de circonstance par excellence : locale, périssable, coûteuse à faire remonter vers un centre puis à en faire redescendre une instruction. SwarmOS fait le pari que le coût de cette remontée-redescente (latence, vulnérabilité du lien de communication au brouillage) dépasse le coût d'une coordination imparfaite entre nœuds autonomes. C'est un pari hayékien assumé : décentraliser la décision là où l'information se détériore trop vite pour justifier sa centralisation.
Ce pari s'oppose terme à terme à celui que l'armée américaine a fait sur NGC2, où elle a confié à Anduril la construction exclusive d'une couche de données commune et centralisée (cf. nos analyses des 18 et 19 octobre, lues au prisme du verrouillage technologique d'Arthur et des marchés bifaces de Rochet-Tirole). NGC2 vise la connaissance scientifique et généralisable — fusion de capteurs à l'échelle du théâtre, interopérabilité entre services — là où SwarmOS vise la connaissance de circonstance, propre à l'instant tactique. Les deux architectures ne sont pas substituables : elles répondent à deux couches de décision différentes, et c'est précisément cette complémentarité que révèle la grille hayékienne — centraliser ce qui est généralisable, décentraliser ce qui est local et périssable.
Le cadre hayékien a cependant une limite qu'il ne résout pas lui-même : il porte sur l'efficacité de la coordination, pas sur la gouvernance de la décision. Un essaim où chaque nœud décide localement, sans journal centralisé visible en temps réel, pose un problème de traçabilité et d'imputabilité a posteriori — qui a décidé quoi, sur quelle base, et comment l'auditer après coup. C'est un enjeu que le débat réglementaire sur l'autonomie létale (cf. notre analyse du 16 octobre sur l'« AI Guardrails Act ») aborde sous un autre angle : l'exigence d'un humain dans la boucle à chaque niveau, telle que la formule Wolff lui-même, est une réponse à ce problème de gouvernance — mais elle ne dit rien de la manière dont une décentralisation de l'information peut rester auditable sans en perdre la vitesse qui en fait l'intérêt.
Pour les entreprises du secteur aéro-défense et leurs sous-traitants IA, la leçon est double. D'abord, l'architecture n'est pas un choix neutre : elle encode un arbitrage entre vitesse de décision (favorisée par la décentralisation, en particulier dans un environnement de guerre électronique dégradée comme en Ukraine) et contrôle-traçabilité (favorisé par la centralisation). Ensuite, les intégrateurs qui contrôlent une couche de données centrale comme NGC2 et les fournisseurs qui parient sur l'autonomie embarquée comme Palladyne ne sont pas en concurrence frontale : ils occupent deux segments complémentaires du même marché fédéral, et le positionnement produit devrait se décider moins sur la préférence idéologique pour l'un ou l'autre modèle que sur la nature de l'information à traiter — généralisable ou locale et périssable.
Analyse publiée par
Cardan-AI Intelligence
Notre cellule de recherche et d'analyse, dédiée à l'IA appliquée à l'entreprise, à l'industrie et à la conformité réglementaire.
Parlons de votre prochaine longueur d'avance
Trente minutes pour identifier, dans vos opérations, les deux ou trois cas d'usage qui se financent d'eux-mêmes la première année.